


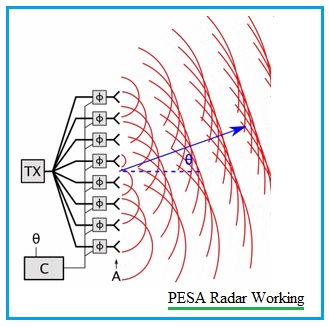
ನಿಷ್ಕ್ರಿಯ ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸ್ಕ್ಯಾನ್ ಮಾಡಿದ ಅರೇ, ಅಥವಾ PESA ರಾಡಾರ್, ಸಾಮಾನ್ಯವಾಗಿ ವಿತರಣಾ ಜಾಲದ ಮೂಲಕ ಅನೇಕ ಆಂಟೆನಾ ಅಂಶಗಳನ್ನು ಪೋಷಿಸಲು ತುಲನಾತ್ಮಕವಾಗಿ ಕೇಂದ್ರೀಕೃತ RF ಟ್ರಾನ್ಸ್ಮಿಟ್/ಸ್ವೀಕರಿಸುವ ವಾಸ್ತುಶಿಲ್ಪವನ್ನು ಬಳಸುತ್ತದೆ. ಎಲೆಕ್ಟ್ರಾನಿಕ್ ನಿಯಂತ್ರಿತ ಹಂತದ ಬದಲಾವಣೆಗಳು ಅಂಶಗಳಲ್ಲಿ ಸಾಪೇಕ್ಷ ಹಂತವನ್ನು ಹೊಂದಿಸುತ್ತವೆ, ಆದ್ದರಿಂದ ಸಂಯೋಜಿತ ವಿಕಿರಣವು ಆಜ್ಞಾಪಿಸಿದ ದಿಕ್ಕಿನಲ್ಲಿ ಕಿರಣವನ್ನು ರೂಪಿಸುತ್ತದೆ. ಪ್ರತಿಯೊಂದು ಪಾಯಿಂಟಿಂಗ್ ಬದಲಾವಣೆಗೆ ಸಂಪೂರ್ಣ ದ್ಯುತಿರಂಧ್ರವು ಯಾಂತ್ರಿಕವಾಗಿ ತಿರುಗಬೇಕಾಗಿಲ್ಲ.
ತ್ವರಿತ ಉತ್ತರ:PESA ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಬೀಮ್ ಸ್ಟೀರಿಂಗ್ ಅನ್ನು ತುಲನಾತ್ಮಕವಾಗಿ ಕೇಂದ್ರೀಕೃತ RF ವಾಸ್ತುಶಿಲ್ಪದೊಂದಿಗೆ ಒದಗಿಸುತ್ತದೆ. ಇದರ ನೈಜ ಕಾರ್ಯಕ್ಷಮತೆ ಸಂಕ್ಷಿಪ್ತ ರೂಪಕ್ಕಿಂತ ಹೆಚ್ಚಿನದನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ. ವಿನ್ಯಾಸವು ಅಪ್ಲಿಕೇಶನ್ ಅನ್ನು ಪೂರೈಸುತ್ತದೆಯೇ ಎಂದು ನಿರ್ಧರಿಸುವ ಮೊದಲು ಎಂಜಿನಿಯರ್ಗಳು ಸ್ಕ್ಯಾನ್ ಕೋನ, ಫೀಡ್-ನೆಟ್ವರ್ಕ್ ನಷ್ಟ, ಆಪರೇಟಿಂಗ್ ಬ್ಯಾಂಡ್ವಿಡ್ತ್, ಸೈಡ್ಲೋಬ್ಗಳು, ಧ್ರುವೀಕರಣ, ಮಾಪನಾಂಕ ನಿರ್ಣಯ, ಕರ್ತವ್ಯ ಚಕ್ರ, ಉಷ್ಣ ಮಿತಿಗಳು ಮತ್ತು ಮಾಪನ ಉಲ್ಲೇಖ ಸಮತಲದ ಮೇಲೆ ಲಾಭವನ್ನು ಪರಿಶೀಲಿಸಬೇಕು.
ಇದು ಮುಖ್ಯ ಏಕೆಂದರೆ ಬೋರ್ಸೈಟ್ನಲ್ಲಿ ಮಾತ್ರ ಅಳೆಯಲಾದ ನಿರ್ದಿಷ್ಟ ವಿವರಣೆಯು ಕ್ಷೇತ್ರ ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ನಿಯಂತ್ರಿಸುವ ಪರಿಸ್ಥಿತಿಗಳನ್ನು ಮರೆಮಾಡಬಹುದು. ಹೆಚ್ಚಿನ ಪೀಕ್ ಗೇನ್ ಸ್ಕ್ಯಾನ್ ವಲಯದ ಅಂಚಿನ ಬಳಿ ಕಿರಣವು ಹೇಗೆ ಬದಲಾಗುತ್ತದೆ ಎಂಬುದನ್ನು ತೋರಿಸುವುದಿಲ್ಲ. ವಿಶಾಲವಾದ ಆಪರೇಟಿಂಗ್-ಫ್ರೀಕ್ವೆನ್ಸಿ ಶ್ರೇಣಿಯು ಬ್ಯಾಂಡ್ನಾದ್ಯಂತ ಕಿರಣದ ಪಾಯಿಂಟಿಂಗ್ ಸ್ಥಿರವಾಗಿರುತ್ತದೆ ಎಂದು ಸಾಬೀತುಪಡಿಸುವುದಿಲ್ಲ. ಮುಂದಿನ ವಿಭಾಗಗಳು PESA ಹೇಗೆ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ ಮತ್ತು ಯಾವ ಪ್ರಶ್ನೆಗಳು ಏಕೀಕರಣ ಅಪಾಯವನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ ಎಂಬುದನ್ನು ವಿವರಿಸುತ್ತದೆ.
ಪೆಸಾ ರಾಡಾರ್ ಹೇಗೆ ಕೆಲಸ ಮಾಡುತ್ತದೆ?
PESA ಆರ್ಕಿಟೆಕ್ಚರ್ ಅನ್ನು ವಿವಿಧ ರೀತಿಯಲ್ಲಿ ಕಾರ್ಯಗತಗೊಳಿಸಬಹುದು, ಆದರೆ ಸಿಗ್ನಲ್ ಮಾರ್ಗವು ಸಾಮಾನ್ಯವಾಗಿ ಐದು ಕ್ರಿಯಾತ್ಮಕ ಹಂತಗಳನ್ನು ಹೊಂದಿರುತ್ತದೆ. ಕೆಲವು ವ್ಯವಸ್ಥೆಗಳು ಸಬ್ಅರೇಗಳು ಅಥವಾ ಅನಗತ್ಯ ಚಾನಲ್ಗಳನ್ನು ಬಳಸುತ್ತವೆ, ಆದ್ದರಿಂದ ಬ್ಲಾಕ್ ರೇಖಾಚಿತ್ರವನ್ನು ಯಾವಾಗಲೂ ನಿಜವಾದ ವಿನ್ಯಾಸದ ವಿರುದ್ಧ ಪರಿಶೀಲಿಸಬೇಕು.
- ತರಂಗರೂಪ ಉತ್ಪಾದನೆ ಮತ್ತು RF ಪರಿವರ್ತನೆ. ಪ್ರಚೋದಕವು ಅಗತ್ಯವಿರುವ ತರಂಗರೂಪವನ್ನು ಸೃಷ್ಟಿಸುತ್ತದೆ ಮತ್ತು ಅದನ್ನು ಕಾರ್ಯಾಚರಣಾ ಆವರ್ತನಕ್ಕೆ ಪರಿವರ್ತಿಸುತ್ತದೆ. ನಂತರ ಟ್ರಾನ್ಸ್ಮಿಟರ್ ಸಿಗ್ನಲ್ ಅನ್ನು ಅಗತ್ಯವಿರುವ ವಿದ್ಯುತ್ ಮಟ್ಟಕ್ಕೆ ಏರಿಸುತ್ತದೆ.
- ವಿದ್ಯುತ್ ವಿತರಣೆ. ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ಹರಡುವ ಸಂಕೇತವನ್ನು ಹಲವು ಮಾರ್ಗಗಳ ನಡುವೆ ವಿಭಜಿಸುತ್ತದೆ. ನೆಟ್ವರ್ಕ್ ತರಂಗ ಮಾರ್ಗ, ಪ್ರಸರಣ ಮಾರ್ಗಗಳು, ವಿದ್ಯುತ್ ವಿಭಾಜಕಗಳು, ಸಂಯೋಜಕಗಳು ಮತ್ತು ಇತರ ಮೈಕ್ರೋವೇವ್ ಘಟಕಗಳನ್ನು ಬಳಸಬಹುದು.
- ಹಂತ ನಿಯಂತ್ರಣ. ಪ್ರತಿಯೊಂದು ಅಂಶ ಪಥದಲ್ಲಿ ಅಥವಾ ಪ್ರತಿಯೊಂದು ಸಬ್ಅರೇ ಪಥದಲ್ಲಿ ಒಂದು ಹಂತ ಶಿಫ್ಟರ್, ಆಜ್ಞಾಪಿಸಿದ ಕಿರಣದ ದಿಕ್ಕಿನ ಪ್ರಕಾರ ಸಿಗ್ನಲ್ ಹಂತವನ್ನು ಬದಲಾಯಿಸುತ್ತದೆ. ದ್ಯುತಿರಂಧ್ರದಾದ್ಯಂತ ಹಂತದ ಪ್ರಗತಿಯು ರಚನಾತ್ಮಕ ಹಸ್ತಕ್ಷೇಪ ಎಲ್ಲಿ ಸಂಭವಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ನಿರ್ಧರಿಸುತ್ತದೆ.
- ವಿಕಿರಣ ಮತ್ತು ಕಿರಣದ ರಚನೆ. ಆಂಟೆನಾ ಅಂಶಗಳು ಒಟ್ಟಿಗೆ ವಿಕಿರಣಗೊಳ್ಳುತ್ತವೆ. ಅವುಗಳ ಕ್ಷೇತ್ರಗಳು ಆಯ್ಕೆಮಾಡಿದ ದಿಕ್ಕಿನಲ್ಲಿ ಬಲವಾಗಿ ಸೇರಿಸಲ್ಪಡುತ್ತವೆ ಮತ್ತು ಇತರ ದಿಕ್ಕುಗಳಲ್ಲಿ ಭಾಗಶಃ ರದ್ದಾಗುತ್ತವೆ, ಮುಖ್ಯ ಕಿರಣ ಮತ್ತು ಸೈಡ್ಲೋಬ್ಗಳನ್ನು ರಚಿಸುತ್ತವೆ.
- ಸ್ವೀಕರಿಸುವ ಕಾರ್ಯಾಚರಣೆ ಮತ್ತು ಮಾಪನಾಂಕ ನಿರ್ಣಯ. ಪ್ರತಿಫಲಿತ ಸಂಕೇತಗಳು ದ್ಯುತಿರಂಧ್ರ ಮತ್ತು ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ಮೂಲಕ ರಿಸೀವರ್ ಸರಪಳಿಗೆ ಹಿಂತಿರುಗುತ್ತವೆ. ಮಾಪನಾಂಕ ನಿರ್ಣಯ ದತ್ತಾಂಶವು ಘಟಕ ಸಹಿಷ್ಣುತೆಗಳು, ತಾಪಮಾನ, ಆವರ್ತನ ಮತ್ತು ವಯಸ್ಸಾದಿಕೆಯಿಂದ ಉಂಟಾಗುವ ಹಂತ ಮತ್ತು ವೈಶಾಲ್ಯ ವ್ಯತ್ಯಾಸಗಳನ್ನು ಸರಿಪಡಿಸುತ್ತದೆ.
ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸ್ಟೀರಿಂಗ್ ದೊಡ್ಡ ದ್ಯುತಿರಂಧ್ರವನ್ನು ಭೌತಿಕವಾಗಿ ಮರುಸ್ಥಾಪಿಸುವುದಕ್ಕಿಂತ ಹೆಚ್ಚು ವೇಗವಾಗಿ ಕಿರಣವನ್ನು ಚಲಿಸಬಹುದು. ಆದಾಗ್ಯೂ, ಉಪಯುಕ್ತ ಸ್ಕ್ಯಾನ್ ದರವು ತರಂಗ ರೂಪದ ಸಮಯ, ನಿಯಂತ್ರಣ ವಿಳಂಬ, ಸಿಗ್ನಲ್ ಸಂಸ್ಕರಣೆ ಮತ್ತು ರಾಡಾರ್ ಸಂಪನ್ಮೂಲ ವೇಳಾಪಟ್ಟಿಯನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ. ಆಂಟೆನಾ ಸ್ಟೀರಿಂಗ್ ವೇಗವು ಸಂಪೂರ್ಣ ರಾಡಾರ್ ಎಷ್ಟು ಗುರಿಗಳು ಅಥವಾ ಕಾರ್ಯಗಳನ್ನು ಬೆಂಬಲಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ವ್ಯಾಖ್ಯಾನಿಸುವುದಿಲ್ಲ.
ಇದನ್ನು ನಿಷ್ಕ್ರಿಯ ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸ್ಕ್ಯಾನ್ ಮಾಡಿದ ಅರೇ ಎಂದು ಏಕೆ ಕರೆಯಲಾಗುತ್ತದೆ?
ನಿಷ್ಕ್ರಿಯ ಪದವು ದ್ಯುತಿರಂಧ್ರದಲ್ಲಿನ RF ವಾಸ್ತುಶಿಲ್ಪವನ್ನು ವಿವರಿಸುತ್ತದೆ. ಸಾಂಪ್ರದಾಯಿಕ PESA ದಲ್ಲಿ, ಆಂಟೆನಾ ಅಂಶಗಳು ಪ್ರತಿಯೊಂದೂ ಸಂಪೂರ್ಣ ಸಕ್ರಿಯ ಪ್ರಸರಣ ಮತ್ತು ಸ್ವೀಕರಿಸುವ ಮಾಡ್ಯೂಲ್ ಅನ್ನು ಹೊಂದಿರುವುದಿಲ್ಲ. ಕೇಂದ್ರೀಕೃತ RF ಸರಪಳಿಯು ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ಮೂಲಕ ಶಕ್ತಿಯನ್ನು ಪೂರೈಸುತ್ತದೆ ಮತ್ತು ಸ್ವೀಕರಿಸುತ್ತದೆ, ಆದರೆ ಹಂತ-ನಿಯಂತ್ರಣ ಘಟಕಗಳು ಕಿರಣವನ್ನು ರೂಪಿಸುತ್ತವೆ. ನಿಯಂತ್ರಣ, ಸ್ವಿಚಿಂಗ್, ತಂಪಾಗಿಸುವಿಕೆ ಮತ್ತು ಇತರ ಕಾರ್ಯಗಳಿಗಾಗಿ ಶ್ರೇಣಿಗೆ ಇನ್ನೂ ವಿದ್ಯುತ್ ಶಕ್ತಿಯ ಅಗತ್ಯವಿದೆ.
PESA ರಾಡಾರ್ ಸಹ ನಿಷ್ಕ್ರಿಯ ರಾಡಾರ್ಗಿಂತ ಭಿನ್ನವಾಗಿದೆ. ನಿಷ್ಕ್ರಿಯ ರಾಡಾರ್ ಸಾಮಾನ್ಯವಾಗಿ ಬಾಹ್ಯ ಟ್ರಾನ್ಸ್ಮಿಟರ್ಗಳು ಅಥವಾ ಅವಕಾಶದ ಇತರ ಪ್ರಕಾಶಕಗಳಿಂದ ಪ್ರತಿಫಲನಗಳನ್ನು ಪತ್ತೆ ಮಾಡುತ್ತದೆ. PESA ಒಂದು ಆಂಟೆನಾ ಮತ್ತು RF-ವಿತರಣಾ ವಾಸ್ತುಶಿಲ್ಪವಾಗಿದ್ದು, ಇದನ್ನು ಸಕ್ರಿಯವಾಗಿ ಹರಡುವ ರಾಡಾರ್ನಲ್ಲಿ ಬಳಸಬಹುದು. ಈ ಎರಡು ಅರ್ಥಗಳನ್ನು ಗೊಂದಲಗೊಳಿಸುವುದರಿಂದ ತಪ್ಪಾದ ಸಿಸ್ಟಮ್ ಅವಶ್ಯಕತೆಗಳಿಗೆ ಕಾರಣವಾಗುತ್ತದೆ.
ಯಾವ ನಿಯತಾಂಕಗಳು PESA ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ನಿರ್ಧರಿಸುತ್ತವೆ
ಆವರ್ತನ, ಸ್ಕ್ಯಾನ್ ಕೋನ, ಧ್ರುವೀಕರಣ ಮತ್ತು ಕಾರ್ಯಾಚರಣಾ ಸ್ಥಿತಿಯ ಮೇಲಿನ ಕಾರ್ಯಕ್ಷಮತೆಯ ಮ್ಯಾಟ್ರಿಕ್ಸ್ ಅತ್ಯಂತ ಉಪಯುಕ್ತ ವಿವರಣೆಯಾಗಿದೆ. ಕೆಳಗಿನ ಕೋಷ್ಟಕವು ಶ್ರೇಣಿಗಳನ್ನು ಹೋಲಿಸುವ ಮೊದಲು ಅಥವಾ ಉಲ್ಲೇಖವನ್ನು ವಿನಂತಿಸುವ ಮೊದಲು ವ್ಯಾಖ್ಯಾನಿಸಬೇಕಾದ ಅಂಶಗಳನ್ನು ಪಟ್ಟಿ ಮಾಡುತ್ತದೆ.
| ಪ್ಯಾರಾಮೀಟರ್ | ಅದು ಏಕೆ ಮುಖ್ಯ | ಏನು ವಿನಂತಿಸಬೇಕು |
|---|---|---|
| ಆಪರೇಟಿಂಗ್ ಬ್ಯಾಂಡ್ ಮತ್ತು ತತ್ಕ್ಷಣದ ಬ್ಯಾಂಡ್ವಿಡ್ತ್ | ಹಂತ ಮತ್ತು ವೈಶಾಲ್ಯ ದೋಷಗಳು ಆವರ್ತನದೊಂದಿಗೆ ಬದಲಾಗಬಹುದು. | ಅಗತ್ಯವಿರುವ ಪ್ರತಿಯೊಂದು ತರಂಗ ರೂಪ ಸ್ಥಿತಿಯಲ್ಲಿ ಬಳಸಬಹುದಾದ ಬ್ಯಾಂಡ್ವಿಡ್ತ್ ಮತ್ತು ಮಿತಿಗಳು. |
| ಸ್ಕ್ಯಾನ್ ಸೆಕ್ಟರ್ | ಬೋರ್ಸೈಟ್ನಿಂದ ದೂರದಲ್ಲಿ ಗಳಿಕೆ, ಕಿರಣದ ಅಗಲ, ಸೈಡ್ಲೋಬ್ಗಳು ಮತ್ತು ಧ್ರುವೀಕರಣವು ಸಾಮಾನ್ಯವಾಗಿ ಬದಲಾಗುತ್ತದೆ. | ವ್ಯಾಪ್ತಿಯ ಅಂಚು ಸೇರಿದಂತೆ ಪ್ರಾತಿನಿಧಿಕ ಆವರ್ತನಗಳು ಮತ್ತು ಸ್ಕ್ಯಾನ್ ಕೋನಗಳಲ್ಲಿನ ಮಾದರಿಗಳು. |
| ಸಂವೇದನೆಯನ್ನು ಗಳಿಸಿ, EIRP ಪಡೆಯಿರಿ ಮತ್ತು ಸ್ವೀಕರಿಸಿ | ವ್ಯವಸ್ಥೆಯ ವ್ಯಾಪ್ತಿಯು ಸಂಪೂರ್ಣ ಪ್ರಸರಣ ಮತ್ತು ಸ್ವೀಕರಿಸುವ ಬಜೆಟ್ಗಳನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ. | ಉಲ್ಲೇಖ ವಿಮಾನಗಳು, ಫೀಡ್ ನಷ್ಟಗಳು, ಕರ್ತವ್ಯ ಚಕ್ರ ಮತ್ತು ರಿಸೀವರ್ ಊಹೆಗಳು. |
| ಸೈಡ್ಲೋಬ್ ಮತ್ತು ಅಡ್ಡ-ಧ್ರುವೀಕರಣ ಮಟ್ಟಗಳು | ಇವು ಹಸ್ತಕ್ಷೇಪ, ಗೊಂದಲ ಪ್ರತಿಕ್ರಿಯೆ ಮತ್ತು ಧ್ರುವೀಕರಣ ಶುದ್ಧತೆಯ ಮೇಲೆ ಪರಿಣಾಮ ಬೀರುತ್ತವೆ. | ವ್ಯಾಖ್ಯಾನಗಳು, ಕಡಿತಗಳು, ಆವರ್ತನ ಬಿಂದುಗಳು ಮತ್ತು ಸ್ಕ್ಯಾನ್ ಪರಿಸ್ಥಿತಿಗಳು. |
| ಅಂಶ ಅಂತರ ಮತ್ತು ವಿನ್ಯಾಸ | ಅಂತರವು ತುರಿಯುವ ಹಾಲೆಗಳು ಮತ್ತು ಲಭ್ಯವಿರುವ ಸ್ಕ್ಯಾನ್ ವ್ಯಾಪ್ತಿಯ ಮೇಲೆ ಪ್ರಭಾವ ಬೀರುತ್ತದೆ. | ರೇಖಾಗಣಿತ, ಸಕ್ರಿಯ ದ್ಯುತಿರಂಧ್ರ ಗಾತ್ರ ಮತ್ತು ಉದ್ದೇಶಿತ ಗರಿಷ್ಠ ಆವರ್ತನ. |
| ವಿದ್ಯುತ್ ಮತ್ತು ಉಷ್ಣ ಪರಿಸ್ಥಿತಿಗಳು | ಕೇಂದ್ರೀಕೃತ ಉನ್ನತ-ಶಕ್ತಿಯ ಸರಪಳಿ ಮತ್ತು ಫೀಡ್ ಘಟಕಗಳು ಅವುಗಳ ಮಿತಿಯೊಳಗೆ ಕಾರ್ಯನಿರ್ವಹಿಸಬೇಕು. | ಗರಿಷ್ಠ ಮತ್ತು ಸರಾಸರಿ ಶಕ್ತಿ, ನಾಡಿ ಅಗಲ, ಕರ್ತವ್ಯ ಚಕ್ರ, ತಂಪಾಗಿಸುವ ವಿಧಾನ ಮತ್ತು ತಾಪಮಾನದ ಶ್ರೇಣಿ. |
| ಮಾಪನಾಂಕ ನಿರ್ಣಯ ಮತ್ತು ಸ್ಥಿರತೆ | ಹಂತ ಮತ್ತು ವೈಶಾಲ್ಯ ದಿಕ್ಚ್ಯುತಿ ಪಾಯಿಂಟಿಂಗ್ ಮತ್ತು ಮಾದರಿಯ ಗುಣಮಟ್ಟವನ್ನು ಬದಲಾಯಿಸುತ್ತದೆ. | ಮಾಪನಾಂಕ ನಿರ್ಣಯ ವಿಧಾನ, ನವೀಕರಣ ಮಧ್ಯಂತರ, ಪರೀಕ್ಷಾ ಪೋರ್ಟ್ಗಳು ಮತ್ತು ಅನುಮತಿಸಲಾದ ಉಳಿಕೆ ದೋಷ. |
| ಯಾಂತ್ರಿಕ ಮತ್ತು RF ಇಂಟರ್ಫೇಸ್ಗಳು | ರಾಡೋಮ್ಗಳು, ಕನೆಕ್ಟರ್ಗಳು, ವೇವ್ಗೈಡ್ ಪರಿವರ್ತನೆಗಳು ಮತ್ತು ಆರೋಹಣವು ಕಾರ್ಯಕ್ಷಮತೆಯನ್ನು ಬದಲಾಯಿಸಬಹುದು. | ಸ್ಥಾಪಿಸಲಾದ ಸಂರಚನೆ, ವಸ್ತುಗಳ ಸಂಗ್ರಹ, ಸಹಿಷ್ಣುತೆಗಳು ಮತ್ತು ಉಲ್ಲೇಖ ರೇಖಾಚಿತ್ರಗಳು. |
ಸ್ಕ್ಯಾನ್ ಕೋನದೊಂದಿಗೆ ಕಾರ್ಯಕ್ಷಮತೆ ಏಕೆ ಬದಲಾಗುತ್ತದೆ
ಹಂತ ಹಂತದ ರಚನೆಯು ಸಾಮಾನ್ಯವಾಗಿ ಬೋರ್ಸೈಟ್ನ ಬಳಿ ಬಲವಾಗಿರುತ್ತದೆ, ಇದು ದ್ಯುತಿರಂಧ್ರಕ್ಕೆ ಸಾಮಾನ್ಯ ದಿಕ್ಕಾಗಿರುತ್ತದೆ. ಕಿರಣವನ್ನು ಹೆಚ್ಚು ದೂರಕ್ಕೆ ತಿರುಗಿಸಿದಂತೆ, ಯೋಜಿತ ದ್ಯುತಿರಂಧ್ರವು ಸ್ಕ್ಯಾನ್ ದಿಕ್ಕಿನಲ್ಲಿ ಚಿಕ್ಕದಾಗುತ್ತದೆ. ಅಂಶ ಮಾದರಿಯು ಆಜ್ಞಾಪಿಸಿದ ಕೋನದಲ್ಲಿ ಕಡಿಮೆ ವಿಕಿರಣವನ್ನು ಒದಗಿಸಬಹುದು. ಫೀಡ್ ದೋಷಗಳು, ಪರಸ್ಪರ ಜೋಡಣೆ, ರಚನಾತ್ಮಕ ಸಹಿಷ್ಣುತೆಗಳು ಮತ್ತು ರಾಡೋಮ್ ಮತ್ತಷ್ಟು ಅಸ್ಪಷ್ಟತೆಯನ್ನು ಸೇರಿಸಬಹುದು.
ಫಲಿತಾಂಶವು ಸ್ಕ್ಯಾನ್ ನಷ್ಟ, ಅಗಲವಾದ ಕಿರಣದ ಅಗಲ, ಬದಲಾದ ಸೈಡ್ಲೋಬ್ಗಳು, ಹೆಚ್ಚಿನ ಅಡ್ಡ-ಧ್ರುವೀಕರಣ ಅಥವಾ ಪಾಯಿಂಟಿಂಗ್ ದೋಷವನ್ನು ಒಳಗೊಂಡಿರಬಹುದು. ಈ ಬದಲಾವಣೆಗಳನ್ನು ಒಂದು ಬೋರ್ಸೈಟ್ ಗಳಿಕೆ ಮೌಲ್ಯದಿಂದ ಸೆರೆಹಿಡಿಯಲಾಗುವುದಿಲ್ಲ. ನಿರ್ದಿಷ್ಟಪಡಿಸಿದ ಕೋನಕ್ಕೆ ಸ್ಕ್ಯಾನ್ ಮಾಡಲು ಉದ್ದೇಶಿಸಲಾದ ಶ್ರೇಣಿಗೆ, ಬೋರ್ಸೈಟ್, ಒಂದು ಅಥವಾ ಹೆಚ್ಚಿನ ಮಧ್ಯಂತರ ಕೋನಗಳು ಮತ್ತು ಅಗತ್ಯವಿರುವ ವಲಯದ ಅಂಚಿನಲ್ಲಿ ಲಾಭ ಮತ್ತು ಮಾದರಿ ಡೇಟಾವನ್ನು ವಿನಂತಿಸಿ. ಕಡಿಮೆ, ಕೇಂದ್ರ ಮತ್ತು ಹೆಚ್ಚಿನ ಕಾರ್ಯಾಚರಣಾ ಆವರ್ತನಗಳಲ್ಲಿ ಪರಿಶೀಲನೆಯನ್ನು ಪುನರಾವರ್ತಿಸಿ.
ಅಂಶ ಅಂತರವು ವಿಶೇಷ ಗಮನಕ್ಕೆ ಅರ್ಹವಾಗಿದೆ. ತರಂಗಾಂತರ ಮತ್ತು ಸ್ಕ್ಯಾನ್ ಕೋನಕ್ಕೆ ಹೋಲಿಸಿದರೆ ಅಂತರವು ತುಂಬಾ ದೊಡ್ಡದಾಗಿದ್ದರೆ, ಅನಗತ್ಯವಾದ ಗ್ರ್ಯಾಟಿಂಗ್ ಹಾಲೆಗಳು ಗೋಚರ ಪ್ರದೇಶವನ್ನು ಪ್ರವೇಶಿಸಬಹುದು. ಬ್ಯಾಂಡ್ನ ಕೆಳಗಿನ ತುದಿಯಲ್ಲಿ ಸ್ವೀಕಾರಾರ್ಹವಾದ ವಿನ್ಯಾಸವು ಅತ್ಯಧಿಕ ಆವರ್ತನದಲ್ಲಿ ವಿಭಿನ್ನವಾಗಿ ವರ್ತಿಸಬಹುದು, ಅಲ್ಲಿ ಅದೇ ಭೌತಿಕ ಅಂತರವು ಹೆಚ್ಚಿನ ತರಂಗಾಂತರಗಳನ್ನು ಪ್ರತಿನಿಧಿಸುತ್ತದೆ.
ಬ್ಯಾಂಡ್ವಿಡ್ತ್ ಮತ್ತು ಬೀಮ್ ಸ್ಕ್ವಿಂಟ್ PESA ಮೇಲೆ ಹೇಗೆ ಪರಿಣಾಮ ಬೀರುತ್ತದೆ
ಅನೇಕ PESA ವ್ಯವಸ್ಥೆಗಳು ಆಯ್ದ ಆವರ್ತನದಲ್ಲಿ ಸರಿಯಾಗಿರುವಂತಹ ಹಂತದ ಪ್ರಗತಿಯನ್ನು ರಚಿಸಲು ಹಂತ ಶಿಫ್ಟರ್ಗಳನ್ನು ಬಳಸುತ್ತವೆ. ಆವರ್ತನ ಬದಲಾದಾಗ, ಅದೇ ಹಂತದ ಸೆಟ್ಟಿಂಗ್ ಕಿರಣವನ್ನು ಬೇರೆ ಕೋನಕ್ಕೆ ತೋರಿಸಬಹುದು. ಈ ಆವರ್ತನ-ಅವಲಂಬಿತ ಪಾಯಿಂಟಿಂಗ್ ಶಿಫ್ಟ್ ಅನ್ನು ಸಾಮಾನ್ಯವಾಗಿ ಕಿರಣದ ಸ್ಕ್ವಿಂಟ್ ಎಂದು ಕರೆಯಲಾಗುತ್ತದೆ. ಪರಿಣಾಮದ ಗಾತ್ರವು ಬ್ಯಾಂಡ್ವಿಡ್ತ್, ಸ್ಕ್ಯಾನ್ ಕೋನ, ವಾಸ್ತುಶಿಲ್ಪ ಮತ್ತು ಹಂತ-ನಿಯಂತ್ರಣ ನೆಟ್ವರ್ಕ್ನ ಪ್ರಕಾರವನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ.
ಆದ್ದರಿಂದ ವೈಡ್ಬ್ಯಾಂಡ್ ಅವಶ್ಯಕತೆಗೆ ಆವರ್ತನ-ಶ್ರೇಣಿಯ ಹೇಳಿಕೆಗಿಂತ ಹೆಚ್ಚಿನ ಅಗತ್ಯವಿದೆ. ಆವರ್ತನ ಮತ್ತು ಸ್ಕ್ಯಾನ್ ಕೋನದ ಮೇಲೆ ಕಿರಣದ ಪಾಯಿಂಟಿಂಗ್, ಲಾಭ, ಸೈಡ್ಲೋಬ್ಗಳು ಮತ್ತು ಧ್ರುವೀಕರಣವನ್ನು ಕೇಳಿ. ಕೆಲವು ವಿನ್ಯಾಸಗಳು ಕಿರಣದ ಸ್ಕ್ವಿಂಟ್ ಅನ್ನು ಕಡಿಮೆ ಮಾಡಲು ನಿಜವಾದ-ಸಮಯ-ವಿಳಂಬ ಅಂಶಗಳು, ಸಬ್ಅರೇ ತಂತ್ರಗಳು ಅಥವಾ ಆವರ್ತನ-ಅವಲಂಬಿತ ತಿದ್ದುಪಡಿಗಳನ್ನು ಬಳಸುತ್ತವೆ, ಆದರೆ ಆ ಆಯ್ಕೆಗಳು ತಮ್ಮದೇ ಆದ ನಷ್ಟ, ಸಂಕೀರ್ಣತೆ, ಗಾತ್ರ ಮತ್ತು ಮಾಪನಾಂಕ ನಿರ್ಣಯದ ಅವಶ್ಯಕತೆಗಳನ್ನು ಸೇರಿಸುತ್ತವೆ.
ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ನಷ್ಟಗಳು ಎಲ್ಲಿ ಮುಖ್ಯ?
ಹಂಚಿಕೆಯ ದ್ಯುತಿರಂಧ್ರವನ್ನು ಬಳಸುವ ವಿಶಿಷ್ಟವಾದ ಮೊನೊಸ್ಟಾಟಿಕ್ PESA ದಲ್ಲಿ, ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ಟ್ರಾನ್ಸ್ಮಿಟ್ ಮತ್ತು ರಿಸೀವ್ ಪಥಗಳಲ್ಲಿ ಭಾಗವಹಿಸುತ್ತದೆ. ಪವರ್ ಡಿವೈಡರ್ಗಳು, ಟ್ರಾನ್ಸ್ಮಿಷನ್ ಲೈನ್ಗಳು, ವೇವ್ಗೈಡ್ಗಳು, ಫೇಸ್ ಶಿಫ್ಟರ್ಗಳು, ಸ್ವಿಚ್ಗಳು ಮತ್ತು ಟ್ರಾನ್ಸಿಶನ್ಗಳು ಎಲ್ಲವೂ ಅಳವಡಿಕೆ ನಷ್ಟಕ್ಕೆ ಕಾರಣವಾಗುತ್ತವೆ. ಟ್ರಾನ್ಸ್ಮಿಟ್ನಲ್ಲಿ, ಈ ನಷ್ಟಗಳು ಅಪರ್ಚರ್ಗೆ ತಲುಪಿಸುವ ಶಕ್ತಿಯನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ ಮತ್ತು ಶಾಖವನ್ನು ಉತ್ಪಾದಿಸುತ್ತದೆ. ಸ್ವೀಕರಿಸುವಾಗ, ರಿಸೀವರ್ಗಿಂತ ಮುಂದಿರುವ ನಷ್ಟವು ಸೂಕ್ಷ್ಮತೆ ಮತ್ತು ಪರಿಣಾಮಕಾರಿ ಡೈನಾಮಿಕ್ ವ್ಯಾಪ್ತಿಯನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ.
ನಷ್ಟದ ಮೌಲ್ಯಗಳನ್ನು ಸ್ಪಷ್ಟ ಉಲ್ಲೇಖ ಸಮತಲಕ್ಕೆ ಕಟ್ಟಬೇಕು. ಉಲ್ಲೇಖಿಸಿದ ಆಂಟೆನಾ ಲಾಭವು ಸ್ಥಾಪಿಸಲಾದ ವ್ಯವಸ್ಥೆಯಲ್ಲಿರುವ ಕೇಬಲ್, ರೋಟರಿ ಜಂಟಿ, ವೇವ್ಗೈಡ್ ಪರಿವರ್ತನೆ, ಹಂತ-ನಿಯಂತ್ರಣ ನೆಟ್ವರ್ಕ್ ಅಥವಾ ರಾಡೋಮ್ ಅನ್ನು ಹೊರಗಿಡಬಹುದು. ಸ್ವೀಕಾರದ ಸಮಯದಲ್ಲಿ, ಅಳತೆ ಮಾಡಿದ ಡೇಟಾವನ್ನು ನಿರ್ದಿಷ್ಟತೆಯಲ್ಲಿ ಬಳಸಲಾದ ಅದೇ ಸಂರಚನೆ ಮತ್ತು ಉಲ್ಲೇಖ ಸಮತಲದೊಂದಿಗೆ ಹೋಲಿಕೆ ಮಾಡಿ.
PESA ಎಂದರೆ ಒಂದು ಆವರ್ತನವೇ ಅಥವಾ ಒಂದು ಗುರಿಯೇ?
| ಸಾಮಾನ್ಯ ಹೇಳಿಕೆ | ಹೆಚ್ಚು ನಿಖರವಾದ ವ್ಯಾಖ್ಯಾನ |
|---|---|
| PESA ಒಂದು ಆವರ್ತನವನ್ನು ಮಾತ್ರ ಬಳಸಬಹುದು. | ಆವರ್ತನ ಚುರುಕುತನವು ಟ್ರಾನ್ಸ್ಮಿಟರ್, ತರಂಗರೂಪ ಜನರೇಟರ್, ಹಂತ-ನಿಯಂತ್ರಣ ನೆಟ್ವರ್ಕ್, ಬ್ಯಾಂಡ್ವಿಡ್ತ್ ಮತ್ತು ಮಾಪನಾಂಕ ನಿರ್ಣಯವನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ. PESA ಸ್ವಯಂಚಾಲಿತವಾಗಿ ಒಂದು ಸ್ಥಿರ ಆವರ್ತನಕ್ಕೆ ಸೀಮಿತವಾಗಿಲ್ಲ. |
| PESA ಒಂದೇ ಒಂದು ಗುರಿಯನ್ನು ಮಾತ್ರ ಟ್ರ್ಯಾಕ್ ಮಾಡಬಹುದು. | ಗುರಿ ಸಾಮರ್ಥ್ಯವು ಕಿರಣದ ವೇಳಾಪಟ್ಟಿ, ಪುನರ್ವಿಮರ್ಶೆ ಸಮಯ, ತರಂಗರೂಪ ವಿನ್ಯಾಸ, ರಿಸೀವರ್ ಚಾನಲ್ಗಳು ಮತ್ತು ಸಂಸ್ಕರಣೆಯನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ. ಅನೇಕ ಸಾಂಪ್ರದಾಯಿಕ PESA ಅನುಷ್ಠಾನಗಳು ಒಂದು ಸಮಯದಲ್ಲಿ ಒಂದು ಪ್ರಾಥಮಿಕ ಪ್ರಸರಣ ಕಿರಣವನ್ನು ರೂಪಿಸಿದರೂ ಸಹ, PESA ಕಾರ್ಯಗಳನ್ನು ಪರಸ್ಪರ ಬಿಡಬಹುದು. |
| PESA ಯಾವಾಗಲೂ ಅಗ್ಗ ಮತ್ತು ಸರಳವಾಗಿದೆ. | ಇದು AESA ಗಿಂತ ಕಡಿಮೆ ವಿತರಣಾ ಸಕ್ರಿಯ RF ಮಾಡ್ಯೂಲ್ಗಳನ್ನು ಬಳಸಬಹುದು, ಆದರೆ ಫೀಡ್ ನೆಟ್ವರ್ಕ್, ಹೈ-ಪವರ್ ಚೈನ್, ಫೇಸ್ ಕಂಟ್ರೋಲ್, ಮಾಪನಾಂಕ ನಿರ್ಣಯ, ತಂಪಾಗಿಸುವಿಕೆ ಮತ್ತು ಯಾಂತ್ರಿಕ ಏಕೀಕರಣವು ಇನ್ನೂ ಸಂಕೀರ್ಣವಾಗಿರಬಹುದು. |
| ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸ್ಟೀರಿಂಗ್ ಪ್ರತಿಯೊಂದು ಚಲಿಸುವ ಭಾಗವನ್ನು ತೆಗೆದುಹಾಕುತ್ತದೆ. | ಕಿರಣವನ್ನು ವಿದ್ಯುನ್ಮಾನವಾಗಿ ನಿಯಂತ್ರಿಸಬಹುದು, ಆದರೆ ಕೆಲವು ವ್ಯವಸ್ಥೆಗಳು ವ್ಯಾಪ್ತಿಯನ್ನು ವಿಸ್ತರಿಸಲು ಶ್ರೇಣಿಯನ್ನು ತಿರುಗುವ ಅಥವಾ ಮರುಸ್ಥಾಪಿಸಬಹುದಾದ ವೇದಿಕೆಯ ಮೇಲೆ ಇರಿಸುತ್ತವೆ. |
PESA ಶ್ರೇಣಿಯನ್ನು ಸಂಯೋಜಿಸುವ ಮೊದಲು ಕೇಳಬೇಕಾದ ಎಂಟು ಪ್ರಶ್ನೆಗಳು
- ಪೂರ್ಣ ಸ್ಕ್ಯಾನ್ ವಲಯದಲ್ಲಿ ಯಾವ ಆಪರೇಟಿಂಗ್ ಆವರ್ತನಗಳು ಮತ್ತು ತತ್ಕ್ಷಣದ ಬ್ಯಾಂಡ್ವಿಡ್ತ್ಗಳನ್ನು ಬೆಂಬಲಿಸಬೇಕು ಮತ್ತು ಯಾವ ಮೌಲ್ಯಗಳು ಕಡ್ಡಾಯವಾಗಿವೆ?
- ಯಾವ ಅಜಿಮುತ್ ಮತ್ತು ಎತ್ತರದ ವ್ಯಾಪ್ತಿಯ ಅಗತ್ಯವಿದೆ, ಮತ್ತು ಸಂಪೂರ್ಣ ದ್ಯುತಿರಂಧ್ರವು ಯಾಂತ್ರಿಕವಾಗಿ ಸ್ಥಿರವಾಗಿದೆಯೇ, ತಿರುಗುತ್ತಿದೆಯೇ ಅಥವಾ ಬೇರೆ ರೀತಿಯಲ್ಲಿ ಮರುಸ್ಥಾಪಿಸಲ್ಪಟ್ಟಿದೆಯೇ?
- ಬೋರ್ಸೈಟ್ ಮತ್ತು ಗರಿಷ್ಠ ಸ್ಕ್ಯಾನ್ ಕೋನದಲ್ಲಿ ಯಾವ ಲಾಭ, EIRP, ಬೀಮ್ವಿಡ್ತ್, ಸೈಡ್ಲೋಬ್ ಮತ್ತು ಅಡ್ಡ-ಧ್ರುವೀಕರಣ ಮಿತಿಗಳು ಅನ್ವಯಿಸುತ್ತವೆ?
- ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ಮತ್ತು ಅಪರ್ಚರ್ ಯಾವ ಪೀಕ್ ಪವರ್, ಸರಾಸರಿ ಪವರ್, ಪಲ್ಸ್ ಅಗಲ ಮತ್ತು ಡ್ಯೂಟಿ ಸೈಕಲ್ ಅನ್ನು ನಿರ್ವಹಿಸಬೇಕು?
- ಟ್ರಾನ್ಸ್ಮಿಟ್-ಪವರ್ ಮತ್ತು ರಿಸೀವ್-ಸೆನ್ಸಿಟಿವಿಟಿ ರೆಫರೆನ್ಸ್ ಪ್ಲೇನ್ಗಳು ಎಲ್ಲಿವೆ, ಮತ್ತು ಯಾವ ಕೇಬಲ್, ವೇವ್ಗೈಡ್, ಫೇಸ್-ಶಿಫ್ಟರ್ ಮತ್ತು ರೇಡೋಮ್ ನಷ್ಟಗಳನ್ನು ಸೇರಿಸಲಾಗಿದೆ?
- ಆವರ್ತನ, ತಾಪಮಾನ ಮತ್ತು ಸ್ಕ್ಯಾನ್ ಕೋನದಾದ್ಯಂತ ಶ್ರೇಣಿಯನ್ನು ಹೇಗೆ ಮಾಪನಾಂಕ ಮಾಡಲಾಗುತ್ತದೆ ಮತ್ತು ಅನುಸ್ಥಾಪನೆಯ ನಂತರ ಡ್ರಿಫ್ಟ್ ಅನ್ನು ಹೇಗೆ ಕಂಡುಹಿಡಿಯಲಾಗುತ್ತದೆ?
- ಸ್ಥಾಪಿಸಲಾದ ಸಂರಚನೆಗೆ ಯಾವ ಕನೆಕ್ಟರ್, ವೇವ್ಗೈಡ್, ಮೌಂಟಿಂಗ್, ರೇಡೋಮ್, ಗಾತ್ರ, ತೂಕ ಮತ್ತು ಪರಿಸರ ನಿರ್ಬಂಧಗಳು ಅನ್ವಯಿಸುತ್ತವೆ?
- ಯಾವ ಅಳತೆಗಳು ಸ್ವೀಕಾರಾರ್ಹತೆಯನ್ನು ಸಾಬೀತುಪಡಿಸುತ್ತವೆ ಮತ್ತು ಪರೀಕ್ಷಾ ಸೆಟಪ್ ಕಾರ್ಯಾಚರಣೆಯ ಧ್ರುವೀಕರಣ, ಆವರ್ತನ, ಶಕ್ತಿ ಮತ್ತು ಸ್ಕ್ಯಾನ್ ಪರಿಸ್ಥಿತಿಗಳನ್ನು ಪುನರುತ್ಪಾದಿಸುತ್ತದೆಯೇ?
PESA ಮತ್ತು AESA ವಿಭಿನ್ನ ವಾಸ್ತುಶಿಲ್ಪದ ಆಯ್ಕೆಗಳನ್ನು ಒದಗಿಸುತ್ತವೆ.
PESA ಮತ್ತು ಸಕ್ರಿಯ ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸ್ಕ್ಯಾನ್ ಮಾಡಿದ ಅರೇ ರಾಡಾರ್ ಎರಡೂ ಕಿರಣಗಳನ್ನು ನಿಯಂತ್ರಿಸಲು ನಿಯಂತ್ರಿತ ಹಂತದ ಸಂಬಂಧಗಳನ್ನು ಬಳಸುತ್ತವೆ. ಅವುಗಳ ಮುಖ್ಯ ವ್ಯತ್ಯಾಸವೆಂದರೆ ಸಕ್ರಿಯ RF ಉತ್ಪಾದನೆ ಮತ್ತು ಸ್ವಾಗತ ಸಂಭವಿಸುವ ಸ್ಥಳ. PESA ಸಾಮಾನ್ಯವಾಗಿ ಕೇಂದ್ರೀಕೃತ ಟ್ರಾನ್ಸ್ಮಿಟರ್ ಮತ್ತು ರಿಸೀವರ್ ಆರ್ಕಿಟೆಕ್ಚರ್ ಅನ್ನು ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ಮತ್ತು ಫೇಸ್ ಶಿಫ್ಟರ್ಗಳ ಮೂಲಕ ಮಾರ್ಗಗೊಳಿಸುತ್ತದೆ. AESA ದ್ಯುತಿರಂಧ್ರ ಅಥವಾ ಅದರ ಸಬ್ಅರೇಗಳಾದ್ಯಂತ ಅನೇಕ ಸಕ್ರಿಯ ಟ್ರಾನ್ಸ್ಮಿಟ್ ಮತ್ತು ರಿಸೀವ್ ಮಾಡ್ಯೂಲ್ಗಳನ್ನು ವಿತರಿಸುತ್ತದೆ. ಬೀಮ್ಫಾರ್ಮಿಂಗ್ ಅನುಷ್ಠಾನ - ಅನಲಾಗ್, ಹೈಬ್ರಿಡ್ ಅಥವಾ ಡಿಜಿಟಲ್ - ಪ್ರತ್ಯೇಕ ವಿನ್ಯಾಸ ಆಯಾಮವಾಗಿದೆ ಮತ್ತು ಇದನ್ನು PESA/AESA ವ್ಯತ್ಯಾಸಕ್ಕೆ ಸಮಾನಾರ್ಥಕವೆಂದು ಪರಿಗಣಿಸಬಾರದು.
AESA ಹೆಚ್ಚಿನ ಪುನರುಕ್ತಿ, ತರಂಗರೂಪದ ನಮ್ಯತೆ ಮತ್ತು ತ್ವರಿತ ಬಹುಕ್ರಿಯಾತ್ಮಕ ವೇಳಾಪಟ್ಟಿಯನ್ನು ನೀಡಬಹುದು, ಆದರೆ ಇದು ವಿದ್ಯುತ್ ವಿತರಣೆ, ತಂಪಾಗಿಸುವಿಕೆ, ಮಾಪನಾಂಕ ನಿರ್ಣಯ ಮತ್ತು ಮಾಡ್ಯೂಲ್ ನಿಯಂತ್ರಣಕ್ಕೆ ಬೇಡಿಕೆಯ ಅವಶ್ಯಕತೆಗಳನ್ನು ಸೃಷ್ಟಿಸುತ್ತದೆ. ಕೇಂದ್ರೀಕೃತ RF ವಾಸ್ತುಶಿಲ್ಪವು ಮಿಷನ್ ಮತ್ತು ಏಕೀಕರಣದ ಅವಶ್ಯಕತೆಗಳನ್ನು ಪೂರೈಸಿದಾಗ PESA ಪ್ರಾಯೋಗಿಕವಾಗಿ ಉಳಿಯಬಹುದು. ವಿವರವಾದ ವಾಸ್ತುಶಿಲ್ಪ ಹೋಲಿಕೆಗಾಗಿ, RF MISO ಗಳನ್ನು ಓದಿAESA vs PESA ರಾಡಾರ್ ಹೋಲಿಕೆಒಂದು ಸಂಕ್ಷಿಪ್ತ ರೂಪ ಯಾವಾಗಲೂ ಉತ್ತಮವಾಗಿರುತ್ತದೆ ಎಂಬ ಊಹೆಗಿಂತ, ಅಳೆಯಬಹುದಾದ ಅವಶ್ಯಕತೆಗಳನ್ನು ಆಧರಿಸಿ ಸರಿಯಾದ ಆಯ್ಕೆ ಇರಬೇಕು.
PESA ಶ್ರೇಣಿಯನ್ನು ಹೇಗೆ ಅಳೆಯಬೇಕು ಮತ್ತು ಸ್ವೀಕರಿಸಬೇಕು
ಸ್ವೀಕಾರ ಪರೀಕ್ಷೆಯು ಕಾರ್ಯಕ್ಷಮತೆಯ ವಿವರಣೆಯಲ್ಲಿ ಬಳಸಲಾದ ಷರತ್ತುಗಳನ್ನು ಪುನರುತ್ಪಾದಿಸಬೇಕು. ಕನಿಷ್ಠ, ಆವರ್ತನ ಬಿಂದುಗಳು, ಧ್ರುವೀಕರಣ, ಸ್ಕ್ಯಾನ್ ಆಜ್ಞೆಗಳು, ವಿದ್ಯುತ್ ಮಟ್ಟ, ಕರ್ತವ್ಯ ಚಕ್ರ, ಮಾಪನಾಂಕ ನಿರ್ಣಯ ಸ್ಥಿತಿ, ರೇಡೋಮ್ ಸ್ಥಿತಿ ಮತ್ತು RF ಉಲ್ಲೇಖ ಸಮತಲವನ್ನು ದಾಖಲಿಸಿ. ಪ್ರತಿನಿಧಿ ಸ್ಕ್ಯಾನ್ ಕೋನಗಳಲ್ಲಿ ಲಾಭ, ಕಿರಣದ ಅಗಲ, ಪಾಯಿಂಟಿಂಗ್ ನಿಖರತೆ, ಸೈಡ್ಲೋಬ್ಗಳು ಮತ್ತು ಅಡ್ಡ-ಧ್ರುವೀಕರಣವನ್ನು ಅಳೆಯಿರಿ ಅಥವಾ ಪರಿಶೀಲಿಸಿ.
ಅಗತ್ಯವಿರುವ ವ್ಯಾಪ್ತಿ ಮತ್ತು ಸೆಟಪ್ ದ್ಯುತಿರಂಧ್ರ ಗಾತ್ರ, ಆವರ್ತನ ಮತ್ತು ಅಳತೆಯ ಉದ್ದೇಶವನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ. ದೂರದ-ಕ್ಷೇತ್ರ, ಸಾಂದ್ರ-ವ್ಯಾಪ್ತಿ ಅಥವಾ ಸಮೀಪದ-ಕ್ಷೇತ್ರ ವಿಧಾನಗಳು ಸೂಕ್ತವಾಗಿರಬಹುದು. RF MISO ಗಳುಆಂಟೆನಾ ಪರೀಕ್ಷಾ ಸಾಮರ್ಥ್ಯಗಳುಸಂಬಂಧಿತ ಮಾಪನ ಸಂಪನ್ಮೂಲಗಳನ್ನು ವಿವರಿಸಿ, ಆದರೆ ಸ್ವೀಕಾರ ಪರೀಕ್ಷೆ ಪ್ರಾರಂಭವಾಗುವ ಮೊದಲು ಅಂತಿಮ ವಿಧಾನ ಮತ್ತು ಅನಿಶ್ಚಿತತೆಯ ಬಜೆಟ್ ಅನ್ನು ಒಪ್ಪಿಕೊಳ್ಳಬೇಕು.
ಅರೇ ಆಂಟೆನಾ ಮೌಲ್ಯಮಾಪನಕ್ಕಾಗಿ RF MISO ಬೆಂಬಲ
RF MISO ಎಂಬುದು ಆಂಟೆನಾ ಸಂಶೋಧನೆ, ಮಾಪನ ಮತ್ತು ಸಿಸ್ಟಮ್ ಏಕೀಕರಣವನ್ನು ಬೆಂಬಲಿಸುವ RF ಮತ್ತು ಮೈಕ್ರೋವೇವ್ ಆಂಟೆನಾ ತಯಾರಕ. RF MISO ಪ್ರಮಾಣಿತ ಆಂಟೆನಾ ಉತ್ಪನ್ನವಾಗಿ ಸಂಪೂರ್ಣ PESA ರಾಡಾರ್ ಅನ್ನು ಪ್ರಸ್ತುತಪಡಿಸುವುದಿಲ್ಲ. ಸಂಬಂಧಿತ ಎಂಜಿನಿಯರಿಂಗ್ ಚರ್ಚೆಗಳು ಆಂಟೆನಾ ದ್ಯುತಿರಂಧ್ರ, ಫೀಡ್ ಮತ್ತು ಇಂಟರ್ಫೇಸ್ ಅವಶ್ಯಕತೆಗಳೊಂದಿಗೆ ಪ್ರಾರಂಭವಾಗುತ್ತವೆ, ಇದನ್ನು ವ್ಯಾಖ್ಯಾನಿಸಲಾದ ಆವರ್ತನ ಬ್ಯಾಂಡ್, ಧ್ರುವೀಕರಣ, ಲಾಭ, ಕಿರಣದ ಅಗಲ ಮತ್ತು ಯಾಂತ್ರಿಕ ಹೊದಿಕೆಯ ವಿರುದ್ಧ ಪರಿಶೀಲಿಸಬಹುದು.
ಎಂಜಿನಿಯರ್ಗಳು RF MISO ಅನ್ನು ಪರಿಶೀಲಿಸಬಹುದುಅರೇ ಆಂಟೆನಾ ಉತ್ಪನ್ನಗಳುಮತ್ತುಪ್ಲ್ಯಾನರ್ ಆಂಟೆನಾಗಳುಘಟಕ ಮತ್ತು ದ್ಯುತಿರಂಧ್ರ ಚರ್ಚೆಗಳಿಗೆ ಆರಂಭಿಕ ಹಂತಗಳಾಗಿ. ಲಭ್ಯವಿರುವ ಪ್ರಮಾಣಿತ ಉತ್ಪನ್ನಗಳು ಸ್ವಯಂಚಾಲಿತವಾಗಿ PESA ರಾಡಾರ್ ಅನ್ನು ರೂಪಿಸುವುದಿಲ್ಲ ಮತ್ತು ಸಂಪೂರ್ಣ ಸಿಸ್ಟಮ್ ಆರ್ಕಿಟೆಕ್ಚರ್ ವಿರುದ್ಧ ಸೂಕ್ತತೆಯನ್ನು ದೃಢೀಕರಿಸಬೇಕು.
ಆರಂಭಿಕ ತಾಂತ್ರಿಕ ಚರ್ಚೆಗಾಗಿ, ಆಪರೇಟಿಂಗ್ ಬ್ಯಾಂಡ್, ತತ್ಕ್ಷಣದ ಬ್ಯಾಂಡ್ವಿಡ್ತ್, ಧ್ರುವೀಕರಣ, ಅಗತ್ಯವಿರುವ ಲಾಭ, ಸ್ಕ್ಯಾನ್ ವಲಯ, ಸೈಡ್ಲೋಬ್ ಗುರಿ, ಗರಿಷ್ಠ ಮತ್ತು ಸರಾಸರಿ ಶಕ್ತಿ, RF ಇಂಟರ್ಫೇಸ್, ದ್ಯುತಿರಂಧ್ರ ಗಾತ್ರ, ಆರೋಹಿಸುವಾಗ ನಿರ್ಬಂಧಗಳು, ಪರಿಸರ ಪರಿಸ್ಥಿತಿಗಳು ಮತ್ತು ಸ್ವೀಕಾರ-ಪರೀಕ್ಷಾ ನಿರೀಕ್ಷೆಗಳನ್ನು ಒದಗಿಸಿ. ಈ ಮಾಹಿತಿಯು ಎಂಜಿನಿಯರಿಂಗ್ ತಂಡಕ್ಕೆ ಯಾವ ಆಂಟೆನಾ ಮತ್ತು ಪರೀಕ್ಷಾ ಆಯ್ಕೆಗಳಿಗೆ ಹೆಚ್ಚಿನ ಮೌಲ್ಯಮಾಪನ ಅಗತ್ಯವಿದೆ ಎಂಬುದನ್ನು ಗುರುತಿಸಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ.
Send the project requirements to info@rf-miso.com or RF MISO ಸಂಪರ್ಕಿಸಿವೆಬ್ಸೈಟ್ ಮೂಲಕ.
ಪದೇ ಪದೇ ಕೇಳಲಾಗುವ ಪ್ರಶ್ನೆಗಳು
PESA ಏನನ್ನು ಸೂಚಿಸುತ್ತದೆ?
PESA ಎಂದರೆ ನಿಷ್ಕ್ರಿಯ ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸ್ಕ್ಯಾನ್ ಮಾಡಿದ ಶ್ರೇಣಿ. ಇದು ಸಾಮಾನ್ಯವಾಗಿ ತುಲನಾತ್ಮಕವಾಗಿ ಕೇಂದ್ರೀಕೃತ RF ಟ್ರಾನ್ಸ್ಮಿಟ್/ರಿಸೀವ್ ಆರ್ಕಿಟೆಕ್ಚರ್, ಫೀಡ್ ನೆಟ್ವರ್ಕ್ ಮತ್ತು ನಿಯಂತ್ರಿತ ಹಂತದ ಬದಲಾವಣೆಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಆಂಟೆನಾ ದ್ಯುತಿರಂಧ್ರದಾದ್ಯಂತ ಕಿರಣವನ್ನು ನಿರ್ದೇಶಿಸುತ್ತದೆ.
PESA ಶಕ್ತಿಯನ್ನು ರವಾನಿಸಿದರೆ ಅದನ್ನು ನಿಷ್ಕ್ರಿಯ ಎಂದು ಏಕೆ ಕರೆಯಲಾಗುತ್ತದೆ?
ಪ್ರತಿಯೊಂದು ಆಂಟೆನಾ ಅಂಶದಲ್ಲಿ ಸಂಪೂರ್ಣ ಸಕ್ರಿಯ ಟ್ರಾನ್ಸ್ಮಿಟ್ ಮತ್ತು ರಿಸೀವ್ ಮಾಡ್ಯೂಲ್ ಇಲ್ಲದಿರುವುದನ್ನು ನಿಷ್ಕ್ರಿಯ ಎಂದು ವಿವರಿಸುತ್ತದೆ. ರಾಡಾರ್ ಇನ್ನೂ ಚಾಲಿತ RF, ನಿಯಂತ್ರಣ, ಮಾಪನಾಂಕ ನಿರ್ಣಯ ಮತ್ತು ತಂಪಾಗಿಸುವ ಯಂತ್ರಾಂಶವನ್ನು ಬಳಸುತ್ತದೆ.
ಪೆಸಾ ರಾಡಾರ್ ಬಹು ಗುರಿಗಳನ್ನು ಟ್ರ್ಯಾಕ್ ಮಾಡಬಹುದೇ?
ಇದು ಕಿರಣದ ವೇಳಾಪಟ್ಟಿಯನ್ನು ಅವಲಂಬಿಸಿ, ಮರುಭೇಟಿ ಸಮಯ, ತರಂಗರೂಪ ವಿನ್ಯಾಸ, ರಿಸೀವರ್ ಚಾನಲ್ಗಳು ಮತ್ತು ಸಂಸ್ಕರಣೆಯನ್ನು ಅವಲಂಬಿಸಿ ಮಾಡಬಹುದು. PESA ಲೇಬಲ್ ಮಾತ್ರ ಗುರಿ ಸಾಮರ್ಥ್ಯವನ್ನು ವ್ಯಾಖ್ಯಾನಿಸುವುದಿಲ್ಲ.
PESA ಮತ್ತು ಹಂತ ಹಂತದ ಅರೇ ಆಂಟೆನಾ ಒಂದೇ ಆಗಿದೆಯೇ?
PESA ಒಂದು ಹಂತ ಹಂತದ RF ವಾಸ್ತುಶಿಲ್ಪವಾಗಿದ್ದರೆ, ಹಂತ ಹಂತದ ರಚನೆಯು ವಿಶಾಲವಾದ ಆಂಟೆನಾ ಪರಿಕಲ್ಪನೆಯಾಗಿದೆ. AESA ಮತ್ತೊಂದು RF ವಾಸ್ತುಶಿಲ್ಪವಾಗಿದೆ. ಅನಲಾಗ್, ಹೈಬ್ರಿಡ್ ಮತ್ತು ಡಿಜಿಟಲ್ ಬೀಮ್ಫಾರ್ಮಿಂಗ್ ಬೀಮ್ಫಾರ್ಮಿಂಗ್ ಅನ್ನು ಹೇಗೆ ಕಾರ್ಯಗತಗೊಳಿಸಲಾಗುತ್ತದೆ ಎಂಬುದನ್ನು ವಿವರಿಸುತ್ತದೆ ಮತ್ತು PESA ಅಥವಾ AESA ಗೆ ಸಮಾನ ಪರ್ಯಾಯಗಳಿಗಿಂತ ಪ್ರತ್ಯೇಕ ವರ್ಗೀಕರಣ ಆಯಾಮವನ್ನು ರೂಪಿಸುತ್ತದೆ.
ಗರಿಷ್ಠ ಸ್ಕ್ಯಾನ್ ಕೋನದಲ್ಲಿ ಯಾವ ಡೇಟಾವನ್ನು ಪರಿಶೀಲಿಸಬೇಕು
ಅಗತ್ಯವಿರುವ ಆವರ್ತನಗಳು ಮತ್ತು ಸ್ಥಾಪಿಸಲಾದ ಸಂರಚನೆಯಲ್ಲಿ ಗಳಿಕೆ ಅಥವಾ ಸ್ಕ್ಯಾನ್ ನಷ್ಟ, ಕಿರಣದ ಅಗಲ, ಪಾಯಿಂಟಿಂಗ್ ನಿಖರತೆ, ಸೈಡ್ಲೋಬ್ಗಳು, ಅಡ್ಡ-ಧ್ರುವೀಕರಣ ಮತ್ತು ಪ್ರತಿರೋಧದ ನಡವಳಿಕೆಯನ್ನು ಪರಿಶೀಲಿಸಿ.
PESA ಯಾವಾಗ ಪ್ರಾಯೋಗಿಕ ಆಯ್ಕೆಯಾಗಬಹುದು?
ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸ್ಟೀರಿಂಗ್ ಅಗತ್ಯವಿದ್ದಾಗ ಮತ್ತು ಕೇಂದ್ರೀಕೃತ RF ಸರಪಳಿಯು ಬ್ಯಾಂಡ್ವಿಡ್ತ್, ಸ್ಕ್ಯಾನ್, ವಿದ್ಯುತ್, ವಿಶ್ವಾಸಾರ್ಹತೆ, ಉಷ್ಣ ಮತ್ತು ನಿರ್ವಹಣೆ ಅವಶ್ಯಕತೆಗಳನ್ನು ಪೂರೈಸಿದಾಗ PESA ಪ್ರಾಯೋಗಿಕವಾಗಿರಬಹುದು. ನಿರ್ಧಾರವು ಸಿಸ್ಟಮ್ ಅಳತೆಗಳು ಮತ್ತು ಜೀವನಚಕ್ರ ನಿರ್ಬಂಧಗಳನ್ನು ಅನುಸರಿಸಬೇಕು.
ಪೋಸ್ಟ್ ಸಮಯ: ಅಕ್ಟೋಬರ್-28-2026


